หลักการทำงานของตู้คาปาซิเตอร์อัตโนมัติ: การควบคุม ขั้นตอน และความปลอดภัย
ตู้คาปาซิเตอร์อัตโนมัติ วัดความต้องการรีแอกทีฟของสถานีไฟฟ้าและสลับขั้นของคาปาซิเตอร์เข้าออกเพื่อรักษาเฟกเตอร์กำลังเชิงมุมให้อยู่ในช่วงเป้าหมาย ตัวควบคุมใช้สัญญาณแรงดันไฟฟ้าและ CT, การตั้งค่าความล่าช้าและ deadband, ความพร้อมใช้งานของขั้น และกฎการปลดปล่อยเพื่อกำหนดเวลาการทำงานของคอนแทคเตอร์ สวิตช์ไทริสเตอร์ หรือสวิตช์ผสม การทำงานที่ถูกต้องขึ้นอยู่กับการตรวจจับที่ถูกต้อง การกำหนดขนาดขั้น การสลับหน้าที่ การประเมินฮาร์มอนิก การป้องกัน การระบายอากาศ และการทดสอบระบบ; ตัวควบคุมไม่สามารถแก้ไขทิศทาง CT ที่ผิด ขั้นที่ล้มเหลว หรือการออกแบบที่เสี่ยงต่อการเกิดเรโซแนนซ์ได้.
วัฏจักรการทำงานของตู้คาปาซิเตอร์อัตโนมัติ
ตัวควบคุมอ่านแรงดันไฟฟ้าและกระแสไฟฟ้าผ่านทางอินพุตเซ็นเซอร์ คำนวณเฟกเตอร์กำลังเชิงมุมหรือกำลังรีแอกทีฟ เปรียบเทียบผลลัพธ์กับเป้าหมายและ deadband และตัดสินใจว่าควรเพิ่มหรือถอดขั้น จากนั้นรอเวลาที่ตั้งไว้ ลองตรวจสอบเงื่อนไขการบล็อก สั่งการอุปกรณ์สวิตช์ที่เหมาะสม และตรวจสอบสภาพใหม่ วัฏจักรนี้จะทำซ้ำตามการเปลี่ยนแปลงของโหลด ตัวควบคุมที่ดีไม่ควรตาม transient สั้นๆ ทุกครั้ง แต่ใช้ความล่าช้า deadband ลอจิกของขั้น และกฎการปลดปล่อยเพื่อป้องกันการสลับอย่างรวดเร็วในขณะที่ยังคงรักษาความต้องการรีแอกทีฟให้อยู่ในช่วงการทำงานที่กำหนด.
ส่วนประกอบหลัก
ตู้คาปาซิเตอร์อัตโนมัติสมบูรณ์ประกอบด้วยขั้นของคาปาซิเตอร์ การป้องกันสาขา บัสบาร์ ตัวควบคุมเฟกเตอร์กำลัง สัญญาณอินพุต CT อ้างอิงแรงดัน สวิตช์คอนแทคเตอร์หรือไทริสเตอร์/สวิตช์ผสม อุปกรณ์ปลดปล่อย ระบบระบายอากาศ โครงครอบ และมักมีรีแอกทีฟในกรณีที่การศึกษาฮาร์มอนิกต้องการการปรับแต่ง ตัวควบคุมเป็นเพียงชั้นการตัดสินใจเท่านั้น ไม่สามารถชดเชยได้หาก CT ติดตั้งผิด ฟิวส์ขั้นล้มเหลว คอนแทคเตอร์เชื่อมติด หรือคาปาซิเตอร์สูญเสียความจุ ค่าความสามารถต้องครอบคลุมแรงดันระบบ kvar การทำงานของสวิตช์ อุณหภูมิ กระแสไฟฟ้าขัดข้อง ฮาร์มอนิก และมาตรฐานของเจ้าของ.
ตัวควบคุมกำหนดทิศทางอย่างไร
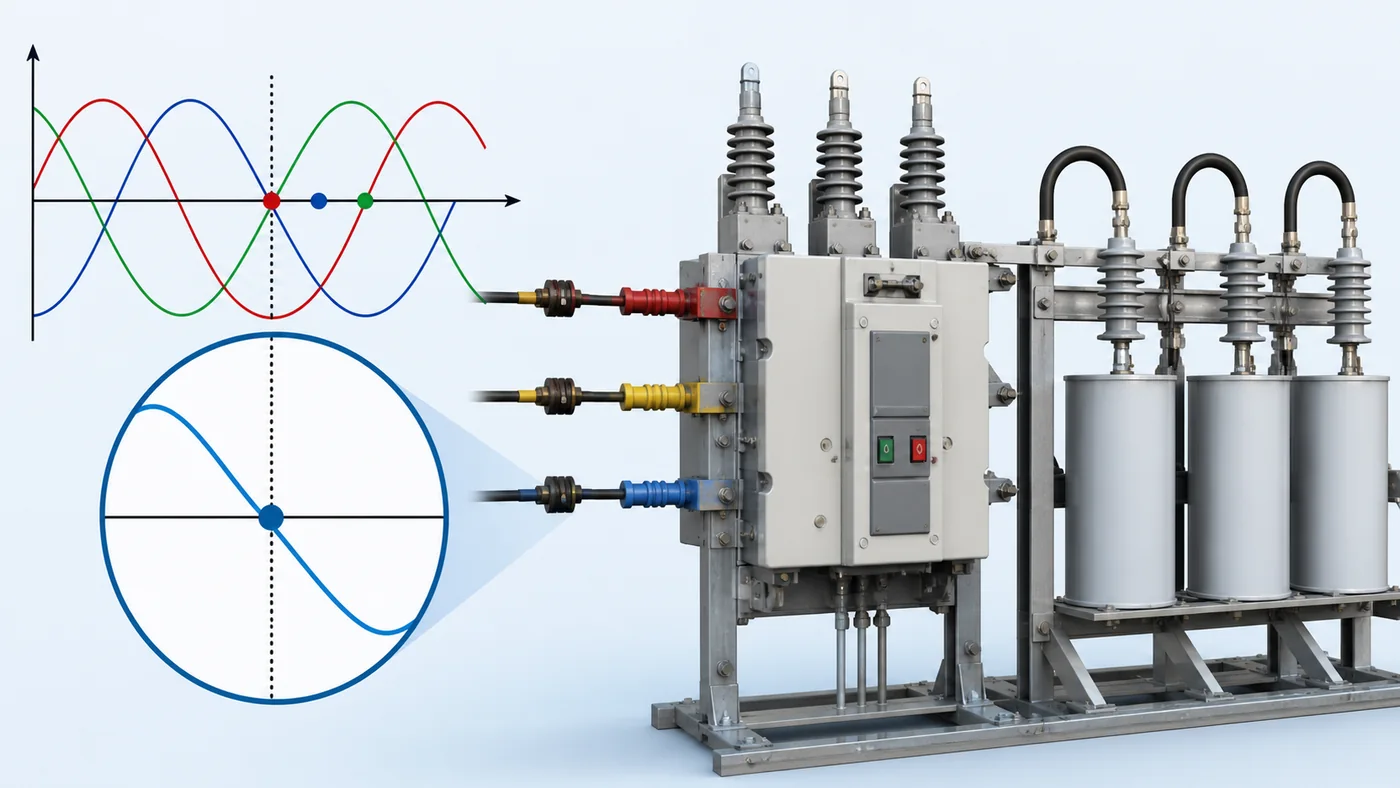
โหลดเหนี่ยวนำมักต้องการ VAR คาปาซิทีฟนำหน้า ดังนั้นตัวควบคุมจะเพิ่มขั้นเมื่อความต้องการรีแอกทีฟล่าช้าสูงกว่าช่วงเป้าหมาย หากการชดเชยเกินไปและสถานีเปลี่ยนเป็นนำหน้า ก็จะถอดขั้นออก สัญลักษณ์เครื่องหมายต่างๆ อาจแตกต่างกันในเครื่องวัดและตัวควบคุม ดังนั้นการทดสอบต้องพิสูจน์ทิศทางของ CT แรงดันไฟฟ้าอ้างอิง และแนวทางการนำเข้า/ส่งออก ค่าลบไม่ได้หมายความเสมอว่ากำลังนำหน้าหรือช้ากว่า ควรทดสอบด้วยโหลดที่รู้จักและสังเกตว่าการเพิ่มขั้นหนึ่งขั้นจะทำให้ค่าความจุรีแอกทีฟและเฟกเตอร์กำลังเชิงมุมเปลี่ยนไปในทิศทางที่ต้องการก่อนเปิดใช้งานการทำงานอัตโนมัติ.
ลอจิกการเลือกขั้น
ตู้คาปาซิเตอร์อาจใช้ขั้นเท่ากัน อัตราส่วนแบบไบนารี หรือขนาดผสมกัน ขั้นเท่ากันง่ายต่อการบำรุงรักษา ขั้นระดับให้การควบคุมที่ละเอียดขึ้นในช่วงโหลดกว้าง ตัวควบคุมสามารถใช้การหมุนแบบ first-in-first-out การเลือกแบบ best-fit การสลับแบบวงกลม หรือความสำคัญคงที่ การหมุนช่วยกระจายการสึกหรอ ในขณะที่ลอจิกแบบ best-fit สามารถลดค่าความจุรีแอกทีฟคงเหลือได้ อัลกอริทึมต้องรู้ขนาดขั้นจริงและความพร้อมใช้งาน หากขั้นล้มเหลวหรือถูกแยกออก การปล่อยให้มันแสดงว่าสามารถใช้งานได้อาจทำให้เกิดคำสั่งซ้ำและการควบคุมที่ไม่ดี ควรทดสอบการตอบสนองของค่าความจุรีแอกทีฟจริงแทนที่จะสมมุติว่าขั้นที่ติดตั้งทุกขั้นยังตรงกับชื่อป้าย.
| รายการควบคุม | วัตถุประสงค์ | ผลลัพธ์ไม่ดีหากผิดพลาด |
|---|---|---|
| เป้าหมายและ deadband | กำหนดช่วงรีแอกทีฟที่ยอมรับได้ | การทำงานนำหน้าหรือ hunting |
| ความล่าช้า | ปฏิเสธการเปลี่ยนแปลงโหลดสั้น | การสลับเกินหรือการแก้ไขช้า |
| ข้อมูลขนาดขั้นตอน | เลือกการเพิ่มขึ้นของ kvar ที่เป็นประโยชน์ | คำสั่งซ้ำและ kvar คงเหลือ |
| ล็อคการปลดปล่อย | ป้องกันการเชื่อมต่อขั้นตอนที่ชาร์จแล้ว | กระแสชั่วคราวรุนแรง |
| การหมุน | แบ่งปันการสึกหรอในการทำงาน | หนึ่งขั้นตอนเสื่อมสภาพก่อนเวลาอันควร |
ความล่าช้า, Deadband, และการไล่ล่า
กำลังไฟฟ้าตามเป้าหมายกำหนดพื้นที่ที่ต้องการ; deadband ป้องกันการสลับสำหรับการเคลื่อนไหวของการวัดขนาดเล็ก; ความล่าช้าต้องให้เงื่อนไขคงอยู่ก่อนดำเนินการ การตั้งค่าที่แน่นเกินไปทำให้เกิดการไล่ล่า การสึกหรอของขั้วต่อ และการเปลี่ยนแปลงแรงดันไฟฟ้าที่ไม่จำเป็น การตั้งค่าที่ช้าจนเกินไปปล่อยให้มีความต้องการ reactive ที่หลีกเลี่ยงได้ในช่วงโหลดที่เสถียร ปรับให้เหมาะสมกับพฤติกรรมของกระบวนการ ช่วงอัตราค่าไฟฟ้า ความทนทานของอุปกรณ์สลับ เวลาการปล่อยประจุของคาปาซิเตอร์ และการโต้ตอบกับเครื่องกำเนิดไฟฟ้า ระบบ UPS อินเวอร์เตอร์แสงอาทิตย์ SVG หรือแบงก์อื่น ๆ การเริ่มต้นมอเตอร์และการระเบิดเชื่อมควรไม่เปิดใช้งานขั้นตอนคาปาซิเตอร์ขนาดใหญ่โดยอัตโนมัติที่ยังคงอยู่หลังจากเหตุการณ์สิ้นสุดลง.
อุปกรณ์สลับ
คอนแทคเตอร์สำหรับคาปาซิเตอร์ใช้คอนแทคต์แบบทำงานล่วงหน้าและตัวต้านทานลดแรงสั่นสะเทือนเพื่อจำกัดการไหลเข้าในช่วงก่อนที่คอนแทคต์หลักจะปิด สวิตช์ไทรอิสเตอร์ให้การสลับที่รวดเร็วและไม่ใช้สัมผัสสำหรับโหลดที่เปลี่ยนแปลงอย่างรวดเร็ว แต่สร้างการสูญเสียและต้องการการจัดการความร้อน สวิตช์ผสมผสานการเปลี่ยนผ่านอิเล็กทรอนิกส์กับเส้นทางกลในบางระบบแรงดันต่ำ คอนแทคเตอร์มอเตอร์ธรรมดาไม่ควรเลือกโดยอิงจากอัตราแอมแปร์เท่านั้น เพราะการจ่ายพลังงานให้คาปาซิเตอร์เป็นภารกิจที่แตกต่างกัน ตรวจสอบหมวดหมู่การใช้งานที่เกี่ยวข้อง ค่าขนาด kvar ที่แรงดันระบบ ความสามารถในการไหลเข้า ความถี่ในการทำงาน และการประสานงานกับฟิวส์และอุปกรณ์ปล่อยประจุ.
ปล่อยประจุและเชื่อมต่อใหม่
คาปาซิเตอร์ที่ถูกตัดการเชื่อมต่อยังคงเก็บประจุจนกว่าทางปล่อยประจุจะลดแรงดัน การเชื่อมต่อใหม่ของขั้นตอนที่ชาร์จแล้วที่ไม่ตรงเฟสอาจสร้างกระแสชั่วคราวรุนแรง การออกแบบคอนโทรลเลอร์และอุปกรณ์สลับต้องบังคับให้เป็นไปตามเงื่อนไขการปล่อยประจุหรือแรงดันคงเหลือก่อนการจ่ายไฟใหม่ ยืนยันว่ามีตัวต้านทานปล่อยประจุ เชื่อมต่ออย่างถูกต้อง และเหมาะสมกับรอบการสลับ ระบบที่สลับเร็วใช้เครื่องมือที่ออกแบบสำหรับภารกิจนั้น ๆ แทนที่จะข้ามผ่านดีเลย์ที่ปลอดภัย หลังจากสูญเสียพลังงานควบคุม การเริ่มต้นใหม่ควรไม่เปิดใช้งานหลายขั้นตอนก่อนที่การวัดและเงื่อนไขการปล่อยประจุจะถูกต้อง.
ฮาร์มอนิกส์และแบงก์ที่ปรับแต่งไม่ตรงจังหวะ
อินเวอร์เตอร์ปรับความถี่, วงจรเรียงกระแส, ระบบสำรองไฟ (UPS), เครื่องเชื่อม และโหลดที่ไม่เป็นเชิงเส้นอื่นๆ ก่อให้เกิดกระแสฮาร์มอนิก ชุดคาปาซิเตอร์ธรรมดาอาจเกิดการเรโซแนนซ์กับค่าความเหนี่ยวนำในระบบและขยายความเพี้ยนหรือทำให้คาปาซิเตอร์ร้อนเกินไป วัดสเปกตรัมและประเมินค่าอิมพีแดนซ์ก่อนเลือกชุดคาปาซิเตอร์แบบดีทูนหรือฟิลเตอร์ รีแอกเตอร์ต่ออนุกรมจะช่วยเลื่อนจุดเรโซแนนซ์ให้อยู่ต่ำกว่าช่วงฮาร์มอนิกที่ต้องการและจำกัดกระแสกระชากบางส่วน แต่ต้องคำนวณร้อยเซนต์ของรีแอกเตอร์, แรงดัน, กระแส และภาระทางความร้อนของคาปาซิเตอร์ร่วมกัน ตัวควบคุมอัตโนมัติจะไม่สามารถตรวจจับความเสี่ยงในการเรโซแนนซ์ได้ทุกครั้งเพียงเพราะค่าตัวประกอบกำลังพื้นฐานที่แสดงผลนั้นดูปกติดี.
การกำหนดขนาดกิโลวาร์รวมและสเต็ป
ประมาณการค่ากิโลวาร์รวมจากกำลังไฟฟ้าจริงที่วัดได้ และตัวประกอบกำลังไฟฟ้าปัจจุบันเทียบกับเป้าหมาย จากนั้นตรวจสอบความถูกต้องกับโหลดต่ำสุดและสูงสุด พิกัดรวมครอบคลุมความต้องการกำลังไฟฟ้ารีแอคทีฟที่มีเสถียรภาพสูงสุด สเต็ปที่เล็กที่สุดทำหน้าที่ควบคุมความละเอียด หลีกเลี่ยงการใช้สเต็ปแรกที่ใหญ่กว่าความต้องการขั้นต่ำที่มีอยู่อย่างต่อเนื่อง ซึ่งอาจทำให้เกิดการทำงานแบบนำหน้า (Leading) ที่ภาวะโหลดเบา พิจารณาค่ารีแอกทีฟสำหรับสร้างสนามแม่เหล็กของหม้อแปลง, สถานะการทำงานของมอเตอร์, การผลิตไฟฟ้า และการขยายระบบในอนาคต คู่มือการกำหนดขนาดเฉพาะมีสูตรคำนวณให้; หน้าหลักการทำงานนี้จะเน้นไปที่วิธีที่ระบบอัตโนมัตินำสเต็ปเหล่านั้นไปใช้งานหลังจากเลือกค่าทางวิศวกรรมแล้ว.
การติดตั้ง CT และข้อผิดพลาดทั่วไป
ติดตั้ง CT ของตัวควบคุมในตำแหน่งที่สามารถวัดได้ทั้งโหลดและผลกระทบจากชุดคาปาซิเตอร์ โดยใช้เฟสและขั้วต่อตามที่ตัวควบคุมกำหนด หาก CT วัดเฉพาะโหลด ตัวควบคุมอาจเพิ่มสเต็ปเรื่อยๆ เนื่องจากมองไม่เห็นผลของการชดเชย หากกระแสของคาปาซิเตอร์ไหลในทิศทางตรงกันข้ามกับกระแสโหลด การตอบสนองที่แสดงผลอาจสลับกัน ข้อผิดพลาดอื่นๆ ได้แก่ อัตราส่วน CT ไม่ถูกต้อง, เฟสแรงดันไม่ตรงกัน, การเดินสายวงจรด้านทุติยภูมิหลวม, ตัวนำขนานที่ไม่ถูกหุ้มไว้อย่างสมบูรณ์ และวิธีการต่อลงดินที่ไม่เป็นไปตามคำแนะนำของผู้ผลิต ตรวจสอบความถูกต้องด้วยการเปลี่ยนแปลงโหลดจริงและการทดสอบทีละสเต็ป.
ลำดับขั้นตอนการทดสอบเดินระบบ (Commissioning)
ตรวจสอบพิกัด, ระยะห่าง, แรงบิดของน็อต, การต่อลงดิน, ฟิวส์, รีแอกเตอร์, การระบายอากาศ, อุปกรณ์สลับการทำงาน, อุปกรณ์คายประจุ และการเดินสาย CT เมื่อปิดโหมดอัตโนมัติ ให้ยืนยันค่าแรงดันและกระแส รวมถึงทิศทางนำ/ตาม (Lead/Lag) สลับแต่ละสเต็ปด้วยมือ, วัดค่ากิโลวาร์และกระแส, ตรวจสอบเสียงหรือความร้อนที่ผิดปกติ และบันทึกการตอบสนองจริง ตรวจสอบระบบบล็อกการคายประจุ/ต่อซ้ำ, สัญญาณเตือน, ตรรกะสเต็ปที่ขัดข้อง, การทำงานของพัดลม และปุ่มหยุดฉุกเฉิน จากนั้นป้อนค่าเป้าหมาย, แดดแบน (Deadband), หน่วงเวลา, ขนาดสเต็ป และตรรกะการหมุน สังเกตการเปลี่ยนแปลงของโหลดที่มีเสถียรภาพหลายครั้งก่อนปล่อยให้ชุดคาปาซิเตอร์ทำงานในโหมดอัตโนมัติ.
การบำรุงรักษาและการแก้ไขปัญหา
ติดตามแนวโน้มของตัวประกอบกำลัง, กิโลวาร์, สถานะสเต็ป, จำนวนครั้งการสลับ, กระแสคาปาซิเตอร์, อุณหภูมิ, แรงดัน, ฮาร์มอนิก, สัญญาณเตือน และคำสั่งจากตัวควบคุม ค่าตัวประกอบกำลังต่ำในขณะที่สั่งการทุกสเต็ปอาจบ่งบอกถึงฟิวส์ขาด, อุปกรณ์สลับการทำงานเสีย, ความจุไฟฟ้าลดลง, การตรวจจับไม่ถูกต้อง, ค่ากิโลวาร์ที่ติดตั้งไม่เพียงพอ หรือการบล็อกฮาร์มอนิก การเปลี่ยนแปลงสเต็ปซ้ำๆ บ่งบอกถึงอาการล่า (Hunting), การวนรอบของกระบวนการ, ข้อมูลสเต็ปผิดพลาด หรือการรบกวนกับตัวควบคุมอื่น การบวม, การรั่วไหล, กลิ่น, จุดเชื่อมต่อที่ร้อน, รีแอกเตอร์ที่มีเสียงดัง หรือการทำงานของฟิวส์ซ้ำๆ จำเป็นต้องตัดวงจรและตรวจสอบ ปลดพลังงาน, คายประจุ, ทดสอบ และต่อลงดินตามขั้นตอนความปลอดภัยที่ได้รับอนุมัติก่อนสัมผัสส่วนประกอบใดๆ.
รายการตรวจสอบสำหรับการขอใบเสนอราคา (RFQ)
ระบุแรงดันและfความถี่ของระบบ, ระดับหม้อแปลงและระดับความผิดพร่อง (Fault Level), โปรไฟล์ kW/kvar/ตัวประกอบกำลังที่วัดได้, เป้าหมายและกฎอัตราค่าไฟฟ้า, โหลดขั้นต่ำ, กิโลวาร์รวม, ลำดับสเต็ป, ความถี่ในการสลับ, อัตราส่วนและตำแหน่ง CT, สเปกตรัมฮาร์มอนิก, ความต้องการรีแอกเตอร์, สภาพแวดล้อมและตู้ควบคุม, การสื่อสาร, สัญญาณเตือน, การประสานงานการป้องกัน และมาตรฐานที่เกี่ยวข้อง ขอให้ผู้จำหน่ายระบุพิกัดของคาปาซิเตอร์, รีแอกเตอร์, คอนแทคเตอร์ หรือไทริสตอร์ ณ แรงดันระบบจริง; ตรรกะของตัวควบคุม; วิธีการคายประจุ; การสูญเสียการระบายอากาศ; ความสามารถในการทนต่อกระแสลัดวงจร; บันทึกการทดสอบ; และอะไหล่สำรอง ใช้ ผลิตภัณฑ์กำลังไฟฟ้ารีแอคทีฟ CNBYG เฉพาะหลังจากข้อมูลโครงการเหล่านี้ได้รับการยืนยันแล้วเท่านั้น.
บันทึกการควบคุมการเปลี่ยนแปลงและบันทึกการดำเนินงาน
ถือว่าการตั้งค่าคอนโทรลเลอร์เป็นข้อมูลวิศวกรรมที่ควบคุมได้ บันทึกเป้าหมายที่ได้รับการอนุมัติ, ช่วง Deadband, ความล่าช้า, อัตราส่วน CT, ลำดับขั้นตอน, ขั้นตอนที่ไม่สามารถใช้งานได้, เวอร์ชันเฟิร์มแวร์ และการวัดผลการทดสอบ เมื่อมีการเปลี่ยนแปลงในกระบวนการ, หม้อแปลง, เครื่องกำเนิดไฟฟ้า, ระบบโซลาร์ หรือโหลดที่ไม่เป็นเชิงเส้นหลัก เปรียบเทียบแนวโน้มใหม่กับฐานข้อมูลก่อนที่จะปรับเปลี่ยนการตั้งค่า การบันทึกเป็นลายลักษณ์อักษรช่วยป้องกันไม่ให้ผู้ปฏิบัติงานบีบเป้าหมายซ้ำเพื่อซ่อนความล้มเหลวของขั้นตอน และช่วยให้การวิเคราะห์ปัญหาในภายหลังรวดเร็วขึ้นเพราะสามารถเปรียบเทียบพฤติกรรมที่วัดได้กับสภาพที่ทราบว่ามีสุขภาพดี.
คู่มือที่เกี่ยวข้อง
ดำเนินการต่อด้วย การตั้งค่าคอนโทรลเลอร์, การกำหนดขนาด kvar, คอนแทคเตอร์ตัวเก็บประจุ, และ รีแอกเตอร์ที่ปรับแต่งใหม่.
คำถามที่พบบ่อย
ธนาคารคาปาซิเตอร์อัตโนมัทำงานอย่างไร?
มันวัดความต้องการเชิงปฏิกิริยาและสลับขั้นตอนคาปาซิเตอร์หลังจากตรวจสอบเป้าหมาย, ช่วง Deadband, ดีเลย์, ความพร้อมใช้งาน และการปลดปล่อย.
ทำไมตู้คาปาซิเตอร์ถึงยังคงสลับเปลี่ยนอยู่เสมอ?
สาเหตุที่เป็นไปได้รวมถึงการตั้งค่าที่แน่นหนา การโหลดที่เปลี่ยนแปลงอย่างรวดเร็ว การเดินสาย CT ที่ผิด การข้อมูลขั้นตอนที่ผิด หรือการปฏิสัมพันธ์กับตัวควบคุมอื่น.
สามารถใช้คอนแทคเตอร์ธรรมดาได้หรือไม่?
ใช้อุปกรณ์สวิตชิ่งที่มีความสามารถในการรับภาระคาปาซิเตอร์และกำลังไฟฟ้าจริงในหน่วย kvar, แรงดันไฟฟ้า, การไหลเข้าครั้งแรก, และความถี่ในการทำงาน.
การแก้ไขอัตโนมัติช่วยลดฮาร์มอนิกส์หรือไม่?
หมายเลข การชดเชยเชิงปฏิกิริยาเบื้องต้นและการลดฮาร์มอนิกเป็นคำถามการออกแบบที่แยกจากกัน.
ทำไมตำแหน่งของ CT ถึงสำคัญ?
ตัวควบคุมต้องวัดทั้งความต้องการโหลดและการเปลี่ยนแปลงที่เกิดจากขั้นตอนคาปาซิเตอร์ของมัน.