

เดอะ หลักการทำงานของฟิลเตอร์ฮาร์มอนิกแอ็คทีฟ ใช้วงจรควบคุมปิด: วัดกระแสโหลดที่ผิดเพี้ยน คำนวณส่วนประกอบที่ไม่ต้องการที่เลือก คำสั่งตัวแปลงไฟฟ้า และฉีดกระแสชดเชยในขนานที่บัสที่กำหนด ณ จุดนั้น กระแสโหลดและกระแสตัวกรองกำหนดกระแสแหล่งจ่าย เชื่อมโยงการรับรู้ การสร้างอ้างอิง การติดตามกระแส และการฉีดช็องในสายการทำงานเดียวกัน.

ตัวกรองฮาร์มอนิกเชิงแอคทีฟเปลี่ยนแปลงอะไรในระบบไฟฟ้า
ตัวกรองฮาร์มอนิกเชิงแอคทีฟแบบช็องจ่ายกระแสชดเชยในขนานกับโหลด ลดจำนวนกระแสที่ไม่ต้องการที่ต้องเดินทางผ่านด้านแหล่งจ่ายของบัสที่เลือก.
โหลดแบบไม่เชิงเส้นไม่ดูดกระแสไฟฟ้าในสัดส่วนตรงกับแรงดันไฟฟ้าสัญญาณไซนัส ตัวอย่างเช่น ตัวกรองหน้าใน VFD สามารถดูดกระแสเป็นพัลส์ ทำให้รูปคลื่นกระแสโหลดประกอบด้วยองค์ประกอบพื้นฐานและองค์ประกอบฮาร์มอนิก.
กระแสฮาร์มอนิกคือส่วนที่เกี่ยวข้องกับองค์ประกอบของรูปคลื่นไฟฟ้าที่สูงกว่าพื้นฐาน ตัวกรองเชิงแอคทีฟแบบช็องจ่ายส่วนประกอบที่ควบคุมได้แทนที่จะขอให้แหล่งจ่ายด้านบนจ่ายทั้งหมด.
ตัวกรองเชิงแอคทีฟแบบช็องเป็นแหล่งจ่ายกระแสที่ควบคุมได้ ซึ่งเชื่อมต่ออยู่ข้างโหลดนั้นเอง มันไม่ได้ถือกระแสโหลดทั้งหมดในซีรีส์ แต่เพิ่มเส้นทางกระแสอีกเส้นทางที่บัสที่ชดเชยแล้ว.
แอน ตัวกรองพลังงานเชิงแอคทีฟ, หรือ APF, ใช้อิเล็กทรอนิกส์กำลังควบคุมแทนเครือข่ายพาสซีฟที่คงที่ บทความนี้เน้นที่รูปแบบกระแสช็อง.
เลือกแนวทางสัญลักษณ์ก่อนอ่านสมดุลกระแสไฟฟ้า กำหนดให้กระแสแหล่งจ่ายและกระแสตัวกรองเป็นกระแสที่เข้าสู่บัสที่ชดเชย โดยให้กระแสโหลดออกไปยังโหลด.
i_source + i_filter = i_load
เทียบเท่า, i_source = i_load - i_filter. สำหรับส่วนประกอบโหลดที่มีเป้าหมาย การอ้างอิงสาขานี้จะกำหนดให้ส่วนประกอบตัวกรองมีเครื่องหมายพีชคณิตเดียวกันกับส่วนประกอบโหลด; การลบแสดงให้เห็นว่าส่วนประกอบตัวกรองจ่ายส่วนประกอบนั้นในท้องถิ่น.
พิจารณาไดรฟ์เรกติไฟร์ VFD หลายตัวเชื่อมต่อกับบัสโรงงานเดียวกัน ไดรฟ์ยังคงดึงกระแสไฟฟ้าตามความต้องการของกระบวนการของพวกเขา ในขณะที่ AHF จ่ายส่วนประกอบฮาร์มอนิกและกระแสไฟฟ้าสถิตที่เลือกในท้องถิ่น; ตัวนำไฟฟ้าขึ้นต้นจึงนำกระแสไฟฟ้าที่เหลืออยู่ไปยังบัสนั้น.
| ปริมาณหรือหน้าที่งาน | สิ่งที่มันแสดงถึง | ทำไมต้องแยกต่างหาก |
|---|---|---|
| กระแสโหลดที่วัดได้ | สัญญาณกระแสไฟฟ้าที่สังเกตโดยเซ็นเซอร์ที่ขอบเขตที่กำหนด | เป็นอินพุตเข้าสู่คอนโทรลเลอร์ ไม่ใช่การแก้ไขเอง |
| อ้างอิงกระแสชดเชย | เป้าหมายที่เปลี่ยนแปลงตามเวลาของคอนโทรลเลอร์ | มันบอกว่าสารแปลงควรผลิตอะไรต่อไป |
| การควบคุมบัส DC | งานในการรักษาสถานะพลังงาน DC ที่ใช้งานได้ของตัวแปลง | สนับสนุนการสังเคราะห์กระแสไฟฟ้า แต่ไม่ใช่กระแสไฟฟ้า AC ที่ฉีดเข้าไป |
| กระแสไฟฟ้าตัวกรองจริง | กระแสที่ผลิตโดยตัวแปลงสวิตชิ่ง | ต้องติดตามอ้างอิงอย่างใกล้ชิดพอที่จะมีผลต่อบัส |
| กระแสแหล่งที่ได้จากผลลัพธ์ | ผลรวมที่มองเห็นบนด้านอุปทานของขอบเขตที่เลือก | นี่คือจุดที่ประเมินวัตถุประสงค์ในการชดเชย |
การวัด การสั่งงาน ตัวแปลงกระแสไฟฟ้า และกระแสแหล่งจ่ายยังคงเป็นปริมาณแยกกันตลอดหลักการทำงานของ AHF.
อ่านเป็นแผนภาพฟิลเตอร์ฮาร์มอนิกส์เชิงรุก ลำดับจะดำเนินจากสัญญาณกระแสโหลดที่วัดได้ไปยังอ้างอิงของคอนโทรลเลอร์ กระแสฟิลเตอร์จริง และกระแสแหล่งจ่ายที่ได้ผลลัพธ์.
ขั้นตอนที่ 1: CT จับสัญญาณกระแสโหลด
หม้อแปลงกระแสให้ตัวแทนของกระแสไฟฟ้ากับคอนโทรลเลอร์ที่ขอบเขตไฟฟ้าที่กำหนดเอง; ตัวหม้อแปลง CT เองไม่ได้กำจัดฮาร์มอนิกส์หรือฉีดกระแสที่แก้ไข.
ตำแหน่งของหม้อแปลงกระแสเป็นตัวกำหนดว่าสามารถมองเห็นอะไรได้บ้าง คอนเทนเนอร์ CT และ CT บัสหลักแสดงขอบเขตการชดเชยที่แตกต่างกันแม้ว่าฮาร์ดแวร์เซ็นเซอร์จะเหมือนกันก็ตาม.
ขั้วและความสอดคล้องของเฟสรักษาทิศทางสัญญาณที่ตั้งใจไว้ คำแนะนำการวางและการเดินสายของหม้อแปลงกระแสฟิลเตอร์ฮาร์มอนิกส์เชิงรุก เชื่อมโยงการตัดสินใจเหล่านั้นกับอัตราส่วน การเดินสาย และหลักฐานการติดตั้งบนแผนภาพสายเดียว.
สำหรับผู้มาใหม่ที่อ่านแผนภาพบล็อกของผู้ขาย ความแตกต่างที่ชัดเจนง่าย ๆ คือ ลูกศรจากหม้อแปลงกระแสไปยังคอนโทรลเลอร์คือข้อมูล ส่วนเส้นทางกระแสสูงจากตัวแปลงสัญญาณไปยังบัสคือการดำเนินการชดเชย.
ขั้นตอนที่ 2: คอนโทรลเลอร์สร้างอ้างอิงกระแสชดเชย
คอนโทรลเลอร์ประมวลผลปริมาณไฟฟ้าที่วัดได้และสร้างอ้างอิงกระแสชดเชย: รูปแบบคลื่นเป้าหมายที่ช่วงพลังงานควรจ่ายในครั้งถัดไป.
ในแง่ฮาร์ดแวร์ ตัวประมวลผลสัญญาณดิจิทัลหรือคอนโทรลเลอร์แบบเรียลไทม์อื่น ๆ แปลงข้อมูลเซ็นเซอร์เป็นกระแสอ้างอิง ซึ่งเป็นคำสั่ง ไม่ใช่กระแสจริงที่ไหลในสาขาฟิลเตอร์.
งานนั้นมีความแม่นยำมากกว่าการ “ตรวจจับฮาร์มอนิกส์” ตัวควบคุมต้องแยกแยะส่วนประกอบของกระแสไฟฟ้าที่เชื่อมโยงกับวัตถุประสงค์ที่ตั้งค่าไว้ สร้างอ้างอิงด้วยเครื่องหมายที่ต้องการ และอัปเดตคำสั่งอย่างต่อเนื่องเมื่อภาระเปลี่ยนแปลง.
การออกแบบที่แตกต่างกันอาจใช้วิธีการอ้างอิงแบบซิงโครนัส วิธีการพี-คิวแบบทันที วิธีวิเคราะห์เชิงสเปกตรัม หรือสถาปัตยกรรมการควบคุมอื่น ชื่ออัลกอริทึมเหล่านี้อธิบายวิธีการคำนวณเป้าหมาย แต่ไม่ได้เปลี่ยนลำดับการทำงานทั่วไปของการวัด การสร้างอ้างอิง และการติดตามกระแสไฟฟ้า.
วิศวกรที่เปรียบเทียบแผนภาพบล็อกหนึ่งที่มีป้ายชื่อ dq0 กับอีกอันที่มีป้ายชื่อ p-q จึงควรตั้งคำถามสองข้อแยกกัน คำถามแรกคือวัตถุประสงค์ของกระแสไฟฟ้าที่คำนวณอยู่คืออะไร และคอนเวอร์เตอร์ติดตามอ้างอิงนั้นอย่างไรภายใต้เงื่อนไขภาระและแหล่งจ่ายที่คาดหวัง
การประมาณสัญญาณชดเชย การควบคุมบัส DC และการควบคุมกระแสคอนเวอร์เตอร์เป็นงานที่เกี่ยวข้องแต่แตกต่างกัน พวกมันร่วมกันเป็นหลักการทำงานของฟิลเตอร์พลังงานเชิงรุก แม้ว่าอัลกอริทึมภายในและการใช้งานฮาร์ดแวร์จะแตกต่างกันก็ตาม.
ขั้นตอนที่ 3: ตัวแปลง DC Bus และ IGBT ผลิตกระแสกรอง
การควบคุมบัส DC สนับสนุนคอนเวอร์เตอร์สวิตช์ที่เปลี่ยนสัญอ้างอิงดิจิทัลเป็นกระแสไฟฟ้ากรอง AC จริงบนบัสที่ได้รับการชดเชย.
บัส DC คือหน่วยเก็บพลังงานภายในที่ได้รับการควบคุมของคอนเวอร์เตอร์ มันให้พื้นที่ไฟฟ้าสำหรับชั้นพลังงานเพื่อสร้างรูปแบบกระแสไฟฟ้า ในขณะที่ฟังก์ชันการควบคุมแยกต่างหากรักษาแรงดันไฟฟ้าของลิงก์ DC ใกล้เป้าหมายการทำงาน.
อินเวอร์เตอร์ IGBT ไม่ใช่เพียงสวิตช์อิเล็กทรอนิกส์เปิด/ปิดสำหรับตู้คอนเทนเนอร์เท่านั้น มันมีขาเซมิคอนดักเตอร์ที่สวิตช์ภายใต้การควบคุมกระแสเพื่อให้เอาท์พุตของคอนเวอร์เตอร์ตามคำสั่งชดเชยที่เปลี่ยนแปลงไป.
นี่คือเหตุผลที่การพูดว่า AHF “เก็บฮาร์มอนิกส์” ให้ภาพจิตที่ผิด การควบคุมประเมินกระแสไฟฟ้าที่ต้องการ และคอนเวอร์เตอร์แลกเปลี่ยนพลังงานไฟฟ้ากับระบบ AC อย่างต่อเนื่องในขณะที่สังเคราะห์กระแสไฟฟ้านั้น ไม่มีคลังเก็บคลื่นฮาร์มอนิกส์ที่ถูกจับไว้รอการปล่อยออกมา.
การติดตามกระแสไฟฟ้าปิดลูประหว่างคำสั่งและการดำเนินการ ตัวควบคุมสังเกตการตอบสนองทางไฟฟ้า ปรับการสวิตช์ของคอนเวอร์เตอร์ และอัปเดตคำสั่งเมื่อภาระที่ไม่เป็นเชิงเส้นเปลี่ยนแปลง เพื่อให้กระแสฟิลเตอร์จริงตามอ้างอิงแทนที่จะเป็นรูปคลื่นคงที่.
ขั้นตอนที่ 4: กระแสกรองและกระแสโหลดรวมกันที่บัสที่เลือก
เมื่อเส้นทางสาขาทั้งหมดชี้ตามที่กำหนดไว้ การยกเลิกจะเกิดขึ้นผ่านการบวกกระแสไฟฟ้าที่บัสที่เลือก: ฟิลเตอร์ทำซ้ำส่วนประกอบของกระแสโหลดที่เลือกด้วยเครื่องหมายเชิงพีชคณิตเดียวกัน ดังนั้นการลบกระแสฟิลเตอร์จะลดการมีส่วนร่วมของพวกมันในกระแสแหล่งจ่าย.
สมมติว่ากระแสโหลดประกอบด้วยส่วนพื้นฐานบวกกับส่วนฮาร์มอนิกหลายส่วน แหล่งจ่ายยังคงจ่ายพลังงานพื้นฐานที่ต้องการโดยกระบวนการ แต่สาขาฟิลเตอร์สามารถนำกระแสที่ควบคุมได้ของส่วนที่ไม่ต้องการที่เลือกมาใช้ได้.
วลีที่คุ้นเคย “เท่ากันและตรงข้าม” สมมติว่ากระแสโหลดและฟิลเตอร์ถูกวาดด้วยทิศทางอ้างอิงแบบรวมศูนย์เดียวกัน ภายใต้แนวทางอ้างอิงสาขาที่ใช้ที่นี่ ค่าของสองส่วนประกอบมีเครื่องหมายเชิงพีชคณิตเดียวกัน เพราะเส้นทางสาขาโหลดและฟิลเตอร์ชี้ในทิศทางตรงกันข้ามเมื่อเทียบกับบัส.
จุดเชื่อมต่อร่วม หรือ PCC คือขอบเขตไฟฟ้าที่ตกลงกัน ซึ่งทีมจะประเมินความสัมพันธ์ระหว่างกระแสแหล่งจ่าย กระแสโหลด และกระแสฟิลเตอร์ ในภาษาธรรมดา คือบัสที่คำถามกลายเป็น: กระแสที่แหล่งจ่ายเห็นตอนนี้คืออะไร
สมดุลกระแสไฟฟ้าก็เป็นคำตอบคำถามชุมชนทั่วไปเกี่ยวกับฮาร์มอนิกส์ไปไหน ฟิลเตอร์ไม่ได้ย้ายแพ็กเกจของความผิดเพี้ยนไปที่อื่น มันสร้างกระแสที่ควบคุมได้ซึ่งส่วนประกอบที่เลือกช่วยลดส่วนประกอบที่สอดคล้องกันในผลรวมด้านแหล่งจ่าย.
เมื่อภาระเปลี่ยนแปลง รูปคลื่นที่วัดได้ก็เปลี่ยนไป การอ้างอิงจะถูกคำนวณใหม่ และเอาท์พุตของคอนเวอร์เตอร์ก็จะตาม การอัปเดตแบบไดนามิกคือความแตกต่างที่ชัดเจนระหว่างแหล่งกระแสไฟฟ้าเชิงรุกที่ควบคุมได้และเครือข่ายที่ปรับแต่งไว้ล่วงหน้า.
ทำไมการยกเลิกแบบแอคทีฟจึงแตกต่างจากการกรองแบบพาสซีฟ
ตัวกรองฮาร์มอนิกแบบแอคทีฟและแบบพาสซีฟทำงานผ่านกลไกทางกายภาพที่แตกต่างกัน: ตัวกรองฮาร์มอนิกแบบแอคทีฟวัดและสร้างกระแสไฟฟ้าที่เปลี่ยนแปลงไป ในขณะที่ตัวกรองแบบพาสซีฟใช้ตัวเหนี่ยวนำ ตัวเก็บประจุ และความต้านทานเพื่อสร้างเส้นทางอิมพีแดนซ์ตามความถี่.
ความแตกต่างนี้ช่วยแก้คำถามที่คุ้นเคยว่า “ตัวกรองฮาร์มอนิกเป็นแบงก์ตัวเก็บประจุด้วยหรือไม่?” แบงก์ตัวเก็บประจุอาจจ่ายพลังงานเชิงปฏิกิริยา และตัวกรองพาสซีฟที่ปรับแต่งแล้วอาจรวมถึงตัวเก็บประจุ แต่ทั้งคู่ไม่ได้กลายเป็นตัวแปลงควบคุมที่อธิบายไว้ข้างต้นโดยอัตโนมัติ.
| จุดเปรียบเทียบ | ตัวกรองฮาร์มอนิกแบบแอคทีฟแบบขนาน | ตัวกรองฮาร์มอนิกแบบพาสซีฟที่ปรับแต่งแล้ว |
|---|---|---|
| การเชื่อมต่อและการทำงาน | เชื่อมต่อแบบขนานและฉีดกระแสไฟฟ้าที่คำสั่ง | ให้เส้นทางอิมพีแดนซ์ตามความถี่ผ่านส่วนประกอบพาสซีฟ |
| ตอบสนองต่อภาระโหลดที่เปลี่ยนแปลง | คำนวณใหม่และติดตามอ้างอิงกระแสไฟฟ้าที่เปลี่ยนแปลง | การปรับแต่งตั้งค่าถูกกำหนดโดยค่าของส่วนประกอบและปฏิสัมพันธ์ของระบบ |
| ปริมาณควบคุมหลัก | กระแสของตัวแปลงตามอ้างอิงที่คำนวณไว้ | อิมพีแดนซ์ของเครือข่ายกำหนดเส้นทางของความถี่ที่เลือก |
| ปัจจัยสำคัญในการออกแบบ | ขอบเขตการวัด จุดมุ่งหมายของตัวควบคุม ความสามารถของกระแสไฟฟ้า พฤติกรรมของตัวแปลง และการบูรณาการ | ความถี่ในการปรับแต่ง ค่าของส่วนประกอบ อิมพีแดนซ์ของเครือข่าย การสั่นพ้อง และเงื่อนไขการสวิตชิ่ง |
อุปกรณ์เชิงรุกและเชิงรับอาจถูกรวมประสานในสถานที่เดียวกันได้เพราะแต่ละอุปกรณ์ทำงานผ่านกลไกไฟฟ้าที่แตกต่างกัน.
สำหรับการตัดสินใจเลือกเต็มรูปแบบ—including การปรับจูน, การเรโซแนนซ์, การเปลี่ยนแปลงพฤติกรรมโหลด, และการชั่งน้ำหนักการติดตั้ง—ใช้ ตัวกรองฮาร์มอนิกเชิงรุกเทียบกับตัวกรองฮาร์มอนิกเชิงรับ.
สิ่งที่ “เท่ากันและตรงข้าม” ไม่รับประกัน
“เท่ากันและตรงข้าม” อธิบายความสัมพันธ์ของส่วนประกอบทางกายภาพเมื่อกระแสทั้งสองแบ่งปันทิศทางอ้างอิงทั่วโลกเดียวกัน; มันไม่ใช่กฎเชิงพีชคณิตสำหรับลูกศรสาขาที่ใช้ข้างต้น การบิดเบือนที่เหลือยังขึ้นอยู่กับการตรวจจับ, กระแสชดเชยที่มีอยู่, การตอบสนองของคอนโทรลเลอร์, สภาพเครือข่าย, และสถานะโหลด.
การอ่านมิเตอร์เปลี่ยนแปลงตามจุดวัดและสถานะการทำงาน ดังนั้นผลลัพธ์ที่แผงเดียวจึงไม่สามารถสรุปได้ว่า PCC อื่นหรือสภาพโหลดอื่นเป็นอย่างไร.
สำคัญ: การอ่านกระแสฮาร์มอนิกต่ำกว่าที่แผงหนึ่งไม่ได้เป็นหลักฐานว่าการวางตำแหน่ง CT, ความจุของตัวกรอง หรือเป้าหมายการรับรอง PCC ได้รับการตกลงแล้ว—เชื่อมผลลัพธ์กับขอบเขตการวัดที่กำหนด, สภาพการทำงานที่เป็นตัวแทน, กระแสชดเชยที่มีอยู่, และวิธีการรับรองที่ตกลงกันไว้.
การรบกวนฮาร์มอนิกรวม (THD) เป็นสรุปที่เป็นประโยชน์ของเนื้อหาฮาร์มอนิกในคลื่นสัญญาณ มันไม่ใช่คำตอบเดียวสำหรับตำแหน่งของ CT, ค่าความสามารถของกระแสที่ต้องการ, หรือว่าขีดจำกัดตามสัญญาได้รับการปฏิบัติตามหรือไม่.
ใช้ แนวทางการวางตำแหน่งและการเดินสาย CT เพื่อกำหนดขอบเขตการวัด/ควบคุมก่อนที่จะถือว่าการอ่านเป็นตัวแทน เมื่อขอบเขตนั้นถูกกำหนดแล้ว แนวทางการคำนวณขนาด APF แปลงความต้องการที่วัดได้เป็นข้อมูลความสามารถ และ คู่มือการคัดเลือกของ AHF นำข้อมูลเหล่านั้นไปใช้กับอุปกรณ์และเกณฑ์การรับรอง.
โมเดลวงจรควบคุมที่ถูกต้องไม่ให้ข้อมูลไซต์ที่จำเป็นสำหรับการเลือกอุปกรณ์ บันทึกตัวแทน แผนภาพเส้นเดียว ข้อจำกัดในการติดตั้ง และจุดรับรองที่กำหนดเสร็จสมบูรณ์ ซึ่งเป็นการตัดสินใจในขั้นตอนถัดไป.
ผลิตภัณฑ์ในกลุ่ม CNBYG AHF/APF ทำงานอย่างไรในสายโซ่
กลุ่มผลิตภัณฑ์ CNBYG AHF/APF ตามลำดับขั้นตอนการทำงานเดียวกันที่อธิบายไว้ด้านบน: การตรวจจับ CT ภายนอก การสกัดข้อมูลดิจิทัลของส่วนประกอบกระแสเป้าหมาย และการสร้างและฉีดกระแสชดเชยโดยใช้ IGBT.
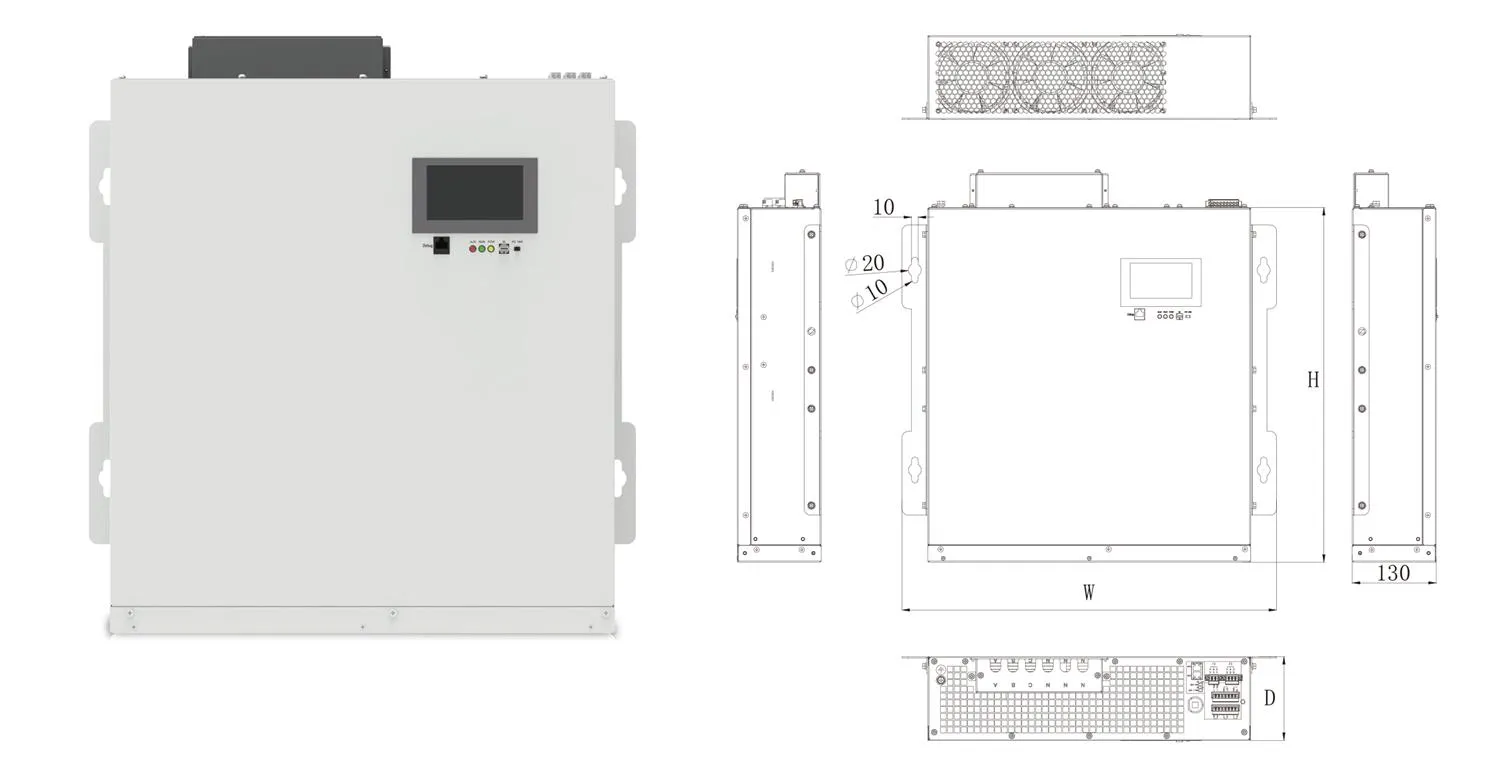
เดอะ กลุ่มผลิตภัณฑ์ CNBYG AHF/APF นำเสนอรูปแบบติดผนังและติดแร็ค ในรูปแบบเหล่านั้น การป้อนข้อมูล CT ภายนอกจะเข้าสู่การประมวลผลดิจิทัล ซึ่งสั่งการให้แรงดันไฟฟ้าอินเวอร์เตอร์ฉีดเข้าไปในบัส.
ก่อนเปรียบเทียบซีรีส์หรือระดับของ CNBYG ให้กำหนดขอบเขตไฟฟ้า รูปแบบกระแสฮาร์มอนิกที่เป็นตัวแทน ความแรงของแรงดันไฟฟ้าของระบบและการกำหนดค่า สถานะโหลด อุปกรณ์ชดเชยที่มีอยู่ เงื่อนไขการติดตั้ง และเป้าหมายการรับรอง.
เดอะ ระบบคุณภาพไฟฟ้า ศูนย์กลางจัดระเบียบการวัดและบริบทของระบบที่ใช้ก่อนเลือกอุปกรณ์ คู่มือการเลือก CT ขนาด และการเลือกให้รายละเอียดในระดับต่อไปเมื่อบันทึกข้อมูลเสร็จสมบูรณ์แล้ว.
คำถามที่พบบ่อย
ตัวกรองฮาร์มอนิกแบบแอคทีฟทำงานอย่างไรทีละขั้นตอน?
มันวัดกระแสที่ขอบเขตที่กำหนด ประมวลผลสัญญาณเป็นอ้างอิงกระแสชดเชย ใช้ตัวแปลงไฟฟ้าที่ควบคุมเพื่อผลิตกระแสฟิลเตอร์ ฉีดกระแสดังกล่าวแบบขนาน และอัปเดตคำสั่งตามการเปลี่ยนแปลงของโหลด ด้วยกระแสแหล่งและฟิลเตอร์ที่กำหนดทิศทางไปยังบัส แหล่งจ่ายกระแสโหลดลบส่วนที่เป็นฟิลเตอร์.
ความแตกต่างระหว่างตัวกรองฮาร์มอนิกแบบพาสซีฟและแอคทีฟคืออะไร?
ตัวกรองพาสซีฟใช้ขดลวดเหนี่ยวนำ คาปาซิเตอร์ และความต้านทานเพื่อสร้างรูปร่างความต้านทานของเครือข่ายในความถี่ที่เลือก ตัวกรองแอคทีฟวัดสถานะไฟฟ้าและสั่งการให้ตัวแปลงพลังงานสร้างกระแสชดเชยที่เปลี่ยนแปลงได้.
ทำไมกระแสชดเชยจึงเรียกว่ากระแสเท่ากันและตรงกันข้าม?
วลีนี้ใช้ทิศทางอ้างอิงทั่วโลกเดียวกัน ซึ่งในนั้นส่วนประกอบฟิลเตอร์ทางกายภาพตรงข้ามกับส่วนประกอบโหลดเป้าหมาย ด้วยลูกศรในสาขาที่ใช้ในบทความนี้ ส่วนประกอบฟิลเตอร์เป็นสำเนาของส่วนประกอบโหลดเป้าหมายที่มีเครื่องหมายเดียวกัน และ i_source = i_load - i_filter ลบมันออกจากกระแสแหล่ง.
ตัวกรองฮาร์มอนิก AHF ช่วยกำจัดฮาร์มอนิกทั้งหมดหรือไม่?
ไม่มีผลลัพธ์สากลใดที่ได้จากหลักการเท่านั้น กระแสเหลือทนขึ้นอยู่กับขอบเขตการวัด ส่วนประกอบเป้าหมาย ความสามารถของกระแสที่มีอยู่ การตอบสนองของคอนโทรลเลอร์และตัวแปลง การสถานะโหลด และการบูรณาการของระบบ.
ตัวกรองฮาร์มอนิกแอคทีฟเชื่อมต่อที่ใด?
ตัวกรอง AHF แบบชันท์เชื่อมต่อแบบขนานกับโหลดหรือบัสเพื่อให้สามารถฉีดกระแส จุดเชื่อมต่อที่แน่นอนและตำแหน่ง CT ต้องตรงกับขอบเขตการชดเชยที่ตั้งใจไว้และการออกแบบโครงการที่ได้รับการอนุมัติ.
มีชนิดของตัวกรองแอคทีฟกี่ประเภท?
การจัดหมวดหมู่ระดับสูงทั่วไปคือ ชันท์ ซีรีส์ ไฮบริด และตัวปรับคุณภาพพลังงานแบบรวม ตัวกรองชันท์ฉีดกระแสในแบบขนานเป็นหลัก; ตัวกรองซีรีส์ฉีดแรงดันไฟฟ้า; การจัดเรียงแบบไฮบริดรวมฟังก์ชันแอคทีฟและพาสซีฟ และ UPQC ประสานงานระหว่างฟังก์ชันซีรีส์และชันท์.
ตัวกรองพลังงานเชิงรุกสามารถแก้ไขปัจจัยกำลังไฟฟ้าได้หรือไม่?
ผลิตภัณฑ์ตัวกรองเชิงรุกบางชนิดสามารถรวมการชดเชยกระแสรีแอกทีฟหรือการแก้ไขปัจจัยกำลังไฟฟ้าเป็นฟังก์ชันที่ตั้งค่าไว้ได้ ไม่ว่าจะฟังก์ชันนั้นพร้อมใช้งานและวิธีการแบ่งปันความสามารถต้องได้รับการยืนยันสำหรับผลิตภัณฑ์และการใช้งานที่เลือก.
การกำหนดขนาดของตัวกรองเชิงรุกเป็นอย่างไรและมีค่าใช้จ่ายเท่าใด?
การกำหนดขนาดเริ่มต้นด้วยความต้องการกระแสฮาร์มอนิกที่วัดได้เป็นตัวแทน ณ ขอบเขตที่ตั้งใจไว้ จากนั้นพิจารณาแรงดันไฟฟ้า สถานะโหลด โครงสร้าง การติดตั้ง สภาพความร้อน และวัตถุประสงค์ในการรับรอง ค่าใช้จ่ายขึ้นอยู่กับความจุอุปกรณ์ที่จำเป็นและการบูรณาการโครงการมากกว่ารูปแบบหลักการทำงานเท่านั้น; ใช้คู่มือการกำหนดขนาดและการเลือกที่เชื่อมโยงเพื่อการตัดสินใจนั้น.
เอกสารอ้างอิง
สำหรับการตรวจสอบการทำงานที่เน้นเฉพาะ ให้อ่าน ทำไมตัวกรองฮาร์มอนิกเชิงรุกจึงไม่ลด THD; การแก้ไขปัญหาการเตือนของตัวกรองฮาร์มอนิกเชิงรุก; การควบคุมตัวกรองแบบเปิดวงจรและปิดวงจร.