ฮาร์มอนิกของ VFD สายพานลำเลียงในคลังสินค้า: การวัดการเลื่อนของพีค
งานฮาร์มอนิกของสายพานลำเลียงในคลังสินค้าเริ่มต้นที่ขอบเขตของตัวป้อนที่ตกลงกันไว้ ไม่ใช่ที่ความจุตามแคตตาล็อก ให้บันทึกตำแหน่งมิเตอร์ อ้างอิง CT และสถานะการทำงานของโซนสายพานลำเลียงก่อนเปรียบเทียบข้อมูล การเลื่อนของพีคโหลดสามารถรวมการเหนี่ยวนำ การรวมสาย การคัดแยก ลิฟต์ เครื่องสแกน และโหลดอื่นๆ ของอาคารเข้าด้วยกัน ในลักษณะที่ช่วงเวลาการบำรุงรักษาแบบเงียบๆ ไม่เป็นเช่นนั้น.
สำหรับทรัพยากรการวางแผนที่เกี่ยวข้อง ให้เริ่มต้นที่ คู่มือระบบคุณภาพไฟฟ้า. หน้านี้อธิบายวิธีทำให้บันทึกของคลังสินค้าสามารถตรวจสอบได้ โดยไม่ได้เป็นการรับประกันผลลัพธ์ของระบบ.
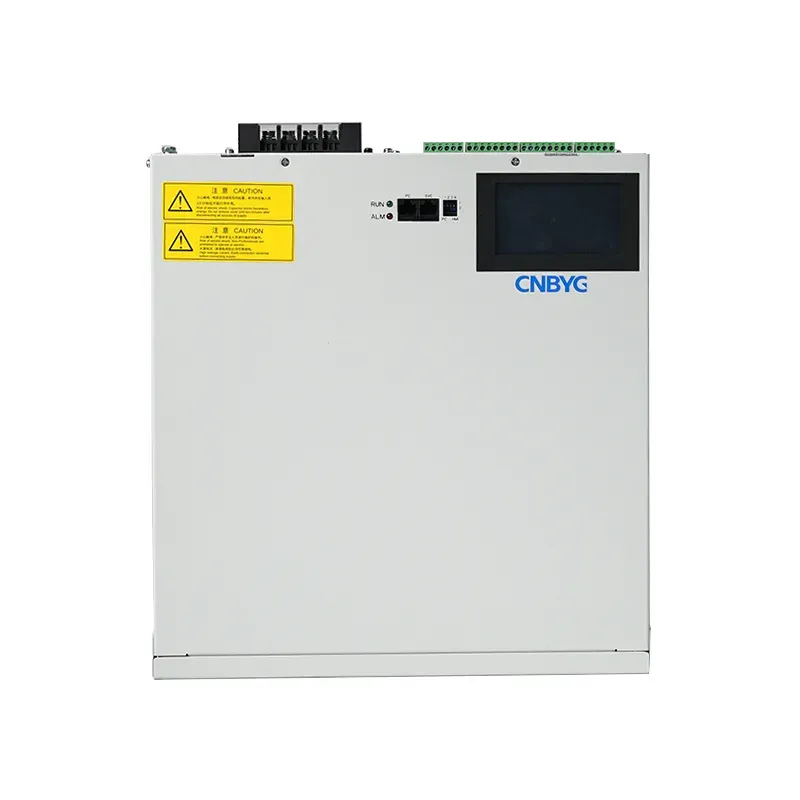
ส่วนที่ 1: กำหนดขอบเขตป้อนอาหารก่อนกะเริ่มขึ้น
ระบุการตัดสินใจก่อน: ระบุลักษณะของไดรฟ์ เปรียบเทียบตัวป้อนสายพาน หรือจัดทำเอกสารขอบเขตฝั่งอุปทานที่ตกลงกันไว้.
วางมิเตอร์และเรเฟอเรนซ์แรงดันบนไดอะแกรมเส้นเดียว บันทึกอัตราส่วน CT, ทิศทาง, ช่วงเวลาการรวมข้อมูล, ระยะเวลาการจับภาพ และกลุ่มโหลดที่ใช้งาน รายละเอียดเหล่านี้ช่วยให้ผู้ตรวจสอบในภายหลังสามารถแยกแยะผลลัพธ์ของฟีดเดอร์สายพานลำเลียงออกจากผลลัพธ์ที่ได้จากอินพุตขับเคลื่อนเดี่ยว.
สำคัญ: ห้ามใช้ค่าอ่านจากหน้าจอไดรฟ์เป็นหลักฐานแสดงประสิทธิภาพระดับฟีดเดอร์ ขอบเขตทางไฟฟ้า สภาวะการทำงาน และวิธีการตรวจรับโครงการจะต้องถูกกำหนดร่วมกัน (ภาพรวมของมาตรฐาน IEEE 519).
ส่วนที่ 2 เลือกสถานะการเปลี่ยนช่วงเวลาที่มีความคุ้มค่าแก่การเปรียบเทียบ
ในการเปลี่ยนกะ คำถามสำคัญคือภาระงานใดที่เกิดขึ้นพร้อมกันจริง ๆ บันทึกที่มีประโยชน์จะระบุโซนของสายพานลำเลียงและบันทึกว่าการคัดแยก ลิฟต์ การรวมสาย การสะสม การชาร์จ ระบบปรับอากาศ และภาระงานหลักอื่น ๆ กำลังทำงานอยู่หรือไม่ เป้าหมายคือสถานะการทำงานที่สามารถเปรียบเทียบกันได้ ไม่ใช่แฟ้มภาพหน้าจอที่ไม่เกี่ยวข้องกันจำนวนมาก.
| คำถามสถานะกะ | บันทึกข้อมูลทางไฟฟ้า | ทำไมจึงสำคัญ |
|---|---|---|
| โซนสายพานลำเลียงใดบ้างที่เปิดใช้งานอยู่ | ตัวระบุโซนและกลุ่มไดรฟ์ | โซนต่างๆ สามารถแชร์หรือออกจากฟีดเดอร์ได้. |
| การนำเข้า การคัดแยก หรือการจัดส่ง อยู่ในช่วงพีคใช่ไหม | เวลาและคำอธิบายการทำงาน | ส่วนผสมของภาระงานอาจเปลี่ยนแปลงได้ระหว่างกะการทำงาน. |
| อุปกรณ์เริ่มทำงาน หยุดทำงาน หรือถูกข้ามระบบทำงาน? | โน้ตเหตุการณ์และการเปลี่ยนความเร็ว | ภาวะไม่คงที่ไม่ได้เป็นพื้นฐานของภาวะคงที่โดยอัตโนมัติ. |
| น้ำหนักบรรทุกของอาคารอื่นๆ เกิดขึ้นพร้อมกันหรือไม่ | สถานะระบบปรับอากาศและระบายอากาศ (HVAC) การอัดประจุ หรือภาระกระบวนการผลิตที่เกี่ยวข้อง | เครื่องป้อนอาจให้บริการได้มากกว่าระบบสายพานลำเลียง. |
ที่มีอยู่ การวัดค่าตัวป้อนสายพานลำเลียง บทความแสดงให้เห็นว่าเหตุใดตัวป้อนข้อมูล (feeder) จึงต้องมีบริบทของตัวเอง บันทึกของคลังสินค้าควรเพิ่มข้อมูลโซนและกะการทำงานของตนเอง แทนที่จะไปยืมโปรไฟล์การดำเนินงานของไซต์อื่น.
ส่วนที่ 3. บันทึกข้อมูลเพื่อให้วิศวกรคนอื่นสามารถตรวจสอบได้
ข้อมูลที่ตรวจสอบได้จะเชื่อมโยงบันทึกแรงดันไฟฟ้าและกระแสไฟฟ้าเข้ากับตำแหน่งฟีดและนาฬิกา เก็บช่วงเวลาที่เป็นตัวแทนด้วยการกำหนดค่ามิเตอร์แบบเดียวกัน จากนั้นบันทึกสภาพโหลดไว้ข้างๆ แต่ละช่วงเวลา บันทึกควรแสดงว่าวัดอะไร วัดที่ไหน และมีโหลดใดกำลังทำงานอยู่.
| รายการเปรียบเทียบ | คงไว้หรือเปิดเผย | ดูรีวิว |
|---|---|---|
| ตำแหน่งระบบไฟฟ้า | จุดวัดมิเตอร์, อ้างอิง CT, แหล่งจ่ายแรงดันไฟฟ้า | หลีกเลี่ยงการเปรียบเทียบผลลัพธ์ของไดรฟ์เป็นผลลัพธ์ของฟีดเดอร์. |
| ตามเกณฑ์เวลา | ช่วงเวลา ระยะเวลา และข้อมูลอ้างอิงนาฬิกา | เชื่อมโยงข้อมูลเข้ากับเหตุการณ์กะการทำงาน. |
| โหลดการกำหนดค่า | เขตการวิ่งและโหลดที่เกิดขึ้นพร้อมกันหลัก | แยกพฤติกรรมของระบบออกจากเหตุการณ์ไดรฟ์เดียว. |
| บริบทการยอมรับ | ตัวชี้วัดโครงการและผู้ตรวจสอบที่รับผิดชอบ | ป้องกันไม่ให้คู่มือทั่วไปกลายเป็นคำวินิจฉัยด้านการปฏิบัติตามกฎระเบียบ. |
เดอะ สำนักงานเทคโนโลยีอุตสาหกรรม กระทรวงพลังงาน ให้บริบทของระบบอุตสาหกรรมในวงกว้าง โดยไม่ได้กำหนดขีดจำกัดหรือผลการยอมรับสำหรับตัวป้อนของคลังสินค้าเฉพาะแห่ง.
ส่วนที่ 4 แยกฮาร์มอนิกของสายพานลำเลียงออกจากอาการอื่น ๆ
ข้อร้องเรียนเกี่ยวกับสายพานลำเลียงอาจเกี่ยวข้องกับเหตุด้านแรงดันไฟฟ้า ความต้องการกำลังไฟฟ้าระดับรีแอกทีฟ ระบบควบคุม ภาระทางกล การป้องกัน หรือการสื่อสาร อย่าเพิ่งด่วนสรุปว่าทุกๆ การทริป ปัญหาความเร็วรอบ หรือการสังเกตแรงดันไฟฟ้า จะเป็นประเด็นเรื่องตัวกรองฮาร์มอนิกเสมอไป อันดับแรกให้ตรวจสอบให้แน่ชัดเสียก่อนว่ากระแสฮาร์มอนิกที่จุดแบ่งเขตตามที่ตกลงกันไว้คือปัญหาที่ต้องทำการตรวจสอบหรือไม่.
| ข้อกังวลที่สังเกตเห็น | คำถามแรก | อย่าเพิ่งด่วนสรุป |
|---|---|---|
| บันทึกกระแสฮาร์มอนิก | ภาพนี้ถูกถ่ายที่ไหน และอยู่ในสถานะกะการทำงานใด | VFD ตัวนั้นเป็นแหล่งจ่ายเพียงแหล่งเดียว. |
| เหตุการณ์แรงดันไฟฟ้า | มันสอดคล้องกับการสลับแหล่งจ่ายหรือการสลับโหลดหรือไม่ | การบรรเทาผลกระทบในปัจจุบันนั้นแก้ปัญหาเหตุการณ์เกี่ยวกับแรงดันไฟฟ้าได้ทั้งหมด. |
| เป้าหมายกำลังไฟฟ้ารีแอกทีฟ | พฤติกรรมเชิงปฏิกิริยาคือเป้าหมายที่ระบุไว้ใช่หรือไม่ | เกณฑ์การคัดเลือกสอดคล้องกับการลดฮาร์มอนิกกระแส. |
| สัญญาณเตือนเพื่อการป้องกันหรือควบคุม | มีความสัมพันธ์ทางไฟฟ้าที่บันทึกไว้หรือไม่ | การที่คู่มือระบุสาเหตุที่แท้จริง. |
สำหรับรายการตรวจสอบหลักฐานที่กว้างขึ้น ให้ใช้ การวัดคุณภาพไฟฟ้าก่อนติดตั้ง APF หรือ SVG (ใบเสนอราคา). มันเป็นเครื่องมือช่วยวางแผน ไม่ใช่สิ่งทดแทนการทบทวนโครงการ.
ส่วนที่ 5. ตรวจสอบตัวเลือก AHF เทียบกับขอบเขตที่วัดได้
เมื่อบันทึกข้อมูลจากฟีดเดอร์ระบุว่ากระแสฮาร์มอนิกเป็นเป้าหมายที่ตกลงกันไว้ อาจพิจารณาทำการประเมิน AHF/APF การประเมินดังกล่าวยังคงต้องอาศัยจุดเชื่อมต่อ การจัด 3 ตำแหน่ง CT บันทึกข้อมูลโหลด การประสานงานการป้องกัน ข้อจำกัดด้านพื้นที่ ระบบทำความเย็น เส้นทางสายเคเบิล และวิธีการตรวจรับ ฟิลเตอร์กรองฮาร์มอนิกแบบแอคทีฟ AHF หน้าเว็บนี้เป็นเพียงจุดเริ่มต้นของสายผลิตภัณฑ์ ไม่ใช่คำมั่นสัญญาด้านประสิทธิภาพของคลังสินค้า.
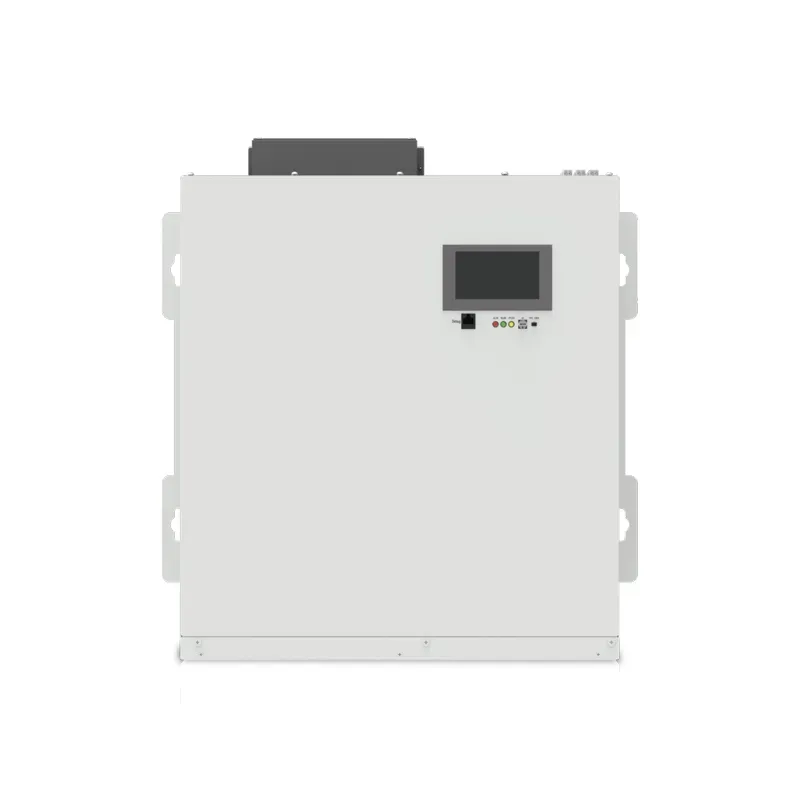
ขอบเขตที่เหมาะสมนี้มีความสำคัญ อย่าเลือกอุปกรณ์จากขนาดกิโลวัตต์ของมอเตอร์ที่เชื่อมต่อเพียงอย่างเดียว จากการบันทึกข้อมูลระยะสั้นที่ไดรฟ์ตัวเดียว หรือจากเป้าหมายปริมาณงานที่ไม่ได้กำหนดไว้ ปัญหาจากฝั่งอุปทาน ความต้องการกำลังไฟฟ้ารีแอกทีฟเพียงอย่างเดียว หรือปัญหาการควบคุม อาจต้องใช้วิศวกรรมแนวทางอื่น.
ส่วนที่ 6 ส่งชุดการวัดคลังสินค้าพร้อมกับข้อซักถาม
การสอบถามจะมีประโยชน์มากขึ้นเมื่อระบุขอบเขตทางไฟฟ้าและเงื่อนไขการเปลี่ยนผ่าน โปรดรวมชุดฟิลด์ต่อไปนี้ไว้ในคำขอ:
| ผู้ซื้อควรจัดหา | ทำไมจึงสำคัญ |
|---|---|
| ไดอะแกรมเส้นเดียวและรายละเอียดระบบที่ระบุชื่อ | สร้างบริบทของตัวป้อนและแหล่งจ่าย. |
| ตำแหน่งมิเตอร์, CT, และแรงดันอ้างอิง | ให้ผู้ตรวจสอบสามารถระบุตำแหน่งขอบเขตทางไฟฟ้าที่จับได้. |
| บันทึกแรงดันไฟฟ้าและกระแสไฟฟ้าที่เป็นตัวแทน | แสดงหลักฐานเบื้องหลังคำขอ. |
| บันทึกการทำงานกะพร้อมสถานะโซนสายพานลำเลียง | เชื่อมโยงแต่ละเรกคอร์ดเข้ากับการปฏิบัติงาน. |
| อินเวอร์เตอร์ (VFD), สายพานลำเลียง (conveyor) และสินค้าคงคลังภาระร่วมอื่นๆ | ระบุสัดส่วนภาระงานที่เกี่ยวข้อง. |
| ฟิลเตอร์ คาปาซิสเตอร์ และรายละเอียดการป้องกันที่มีอยู่ | ระบุข้อจำกัดในการบูรณาการ. |
| ข้อจำกัดของห้อง ระบบทำความเย็น สายเคเบิล และระบบสื่อสารที่เสนอแนะ | ทดสอบความเป็นไปได้ในการติดตั้ง. |
CNBYG สามารถหารือเกี่ยวกับการจับคู่สายผลิตภัณฑ์สำหรับขอบเขตกระแสฮาร์มอนิกที่กำหนด ใช้ ชุดอุปกรณ์วัดสายพานลำเลียง เพื่อเริ่มต้นการสนทนานั้น บทความทั่วไปไม่สามารถรับประกันผลลัพธ์ทางไฟฟ้าหรือการดำเนินงานของคลังสินค้าได้.
คำถามที่มักถูกถาม
ควรวางเครื่องวัดฮาร์มอนิกของสายพานลำเลียงในคลังสินค้าไว้ที่ไหน
วางไว้ที่ตำแหน่งทางไฟฟ้าที่ตรงกับการตัดสินใจที่กำลังทำอยู่ จากนั้นบันทึกตำแหน่งนั้นลงในไดอะแกรมเส้นเดียว (one-line diagram) อินพุตของไดรฟ์และตัวป้อนสายพานลำเลียงที่ใช้ร่วมกันคือขอบเขตการวัดที่แตกต่างกัน.
สถานะสายพานลำเลียงใดบ้างที่ควรถูกบันทึกประวัติ
บันทึกโซนสายพานลำเลียงที่ใช้งานอยู่ เงื่อนไขการป้อนหรือการคัดแยก การสตาร์ทและหยุด สถานะบายพาส และโหลดที่เกิดขึ้นพร้อมกันที่สำคัญ วัตถุประสงค์คือเพื่อให้บันทึกทางไฟฟ้าสามารถเปรียบเทียบกันได้ภายใต้เงื่อนไขกะการทำงานที่กำหนดไว้.
การอ่านค่าจากไดรฟ์เทอร์มินัล (drive-terminal reading) เหมือนกับบันทึกของฟีดเดอร์ (feeder record) หรือไม่
ไม่ใช่ ค่าการอ่านที่จุดต่อของวงจรย่อย (drive-terminal reading) จะระบุถึงตำแหน่งในพื้นที่แห่งหนึ่ง ในขณะที่บันทึกของสายป้อน (feeder record) สามารถรวมผลรวมของโหลดหลายๆ โหลดที่เชื่อมต่อกันและชุดการจ่ายไฟเข้าไว้ด้วยกัน.
ขนาดกิโลวัตต์ (kW) ของมอเตอร์ที่ต่ออยู่ สามารถใช้เลือก AHF หรือ APF ได้หรือไม่
ไม่ มอเตอร์ kW ที่ต่ออยู่ไม่สามารถทดแทนเป้าหมายกระแสฮาร์มอนิกที่กำหนด ตำแหน่งฟีดเดอร์ การจัดวาง CT บันทึกการใช้งาน ขอบเขตการติดตั้ง หรือวิธีการยอมรับได้.
มาตรฐาน IEEE 519 กำหนดขนาดของอุปกรณ์ในคลังสินค้าหรือไม่
ไม่ใช่ IEEE 519 ให้บริบทเกี่ยวกับการควบคุมฮาร์มอนิก ในขณะที่โครงการยังคงต้องมีขอบเขตทางเขตไฟฟ้า ข้อมูลที่มีอยู่ และเกณฑ์การยอมรับของตนเอง.
การสอบถามเกี่ยวกับฮาร์มอนิกของระบบสายพานลำเลียงในคลังสินค้าควรประกอบด้วยอะไรบ้าง
ส่งไดอะแกรมเส้นเดียว ข้อมูลระบบนอมินัล ตำแหน่งมิเตอร์และซีที บันทึกที่เป็นตัวแทน บันทึกสถานะกะ รายการโหลด อุปกรณ์ที่มีอยู่ และข้อจำกัดในการติดตั้ง เพื่อให้การอภิปรายมีขอบเขตที่ตรวจสอบได้.